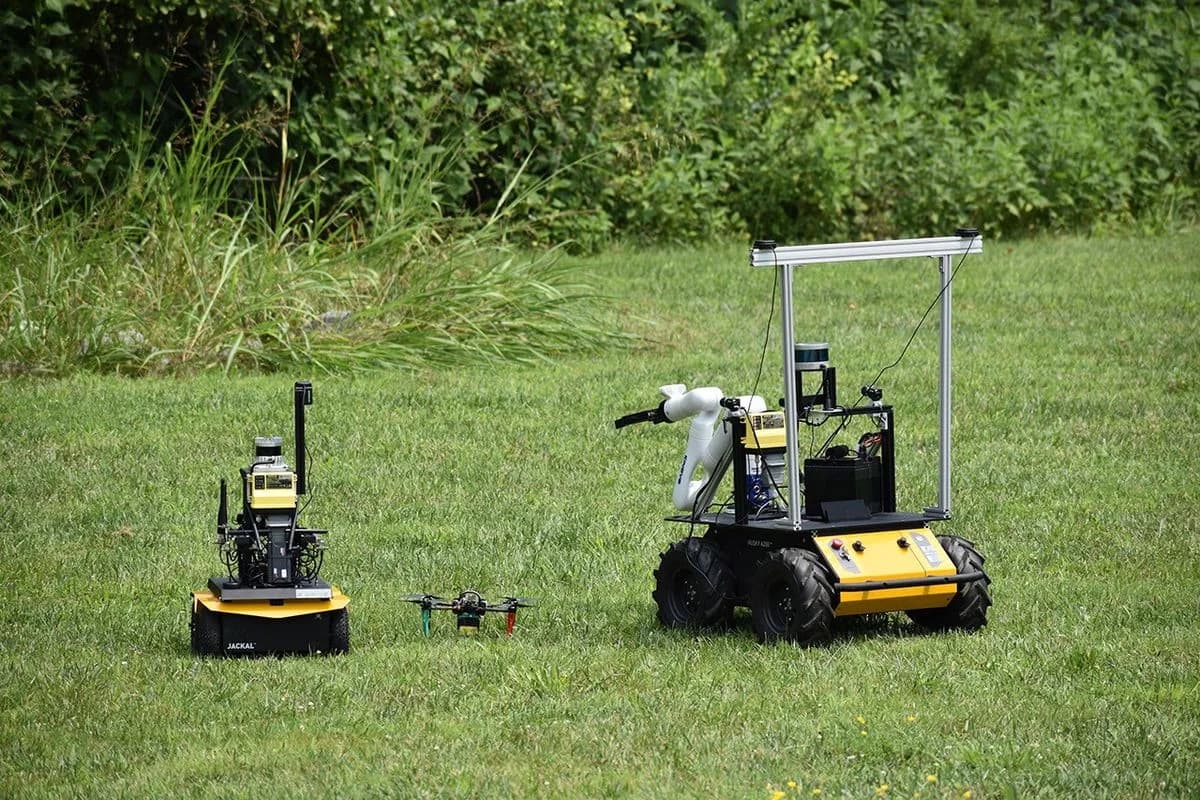
NASA har testat en grupp med tre robotar som tillsammans ska kunna fungera som ett självständigt vetenskapligt team. Målet är att framtida rymduppdrag ska kunna upptäcka intressanta mål, väga vetenskapligt värde mot risk och fördela uppgifter mellan olika robotar utan att hela tiden vänta på instruktioner från jorden.
Testerna genomfördes vid Virginia Tech Transportation Institute i Blacksburg i Virginia. En drönare fick först välja ut ett intressant område utifrån mål som satts av forskare. Därefter avgjorde systemet vilken av robotarna som var bäst lämpad att undersöka platsen.
Under arbetet kontrollerade robotarna hela tiden miljörisker och kunde ändra planen när ny information dök upp. När drönaren upptäckte ytterligare ett område av intresse övergav systemet inte den ursprungliga uppgiften, utan lät i stället en annan robot undersöka det nya målet.
Tekniken utvecklas inom NASA-projektet ASTRA, Adaptive Sensing Technology for Responsive Autonomy. Systemet väger bland annat in vilka robotar som finns tillgängliga, deras avstånd och hastighet, hur stort vetenskapligt värde en undersökning kan ge och hur stor risk uppgiften innebär.
Tanken är inte att robotarna själva ska bestämma vilka vetenskapliga mål som är viktiga. Forskarna anger fortfarande prioriteringar och accepterad risknivå, medan AI-systemet fattar operativa beslut inom de gränserna.
NASA ser tekniken som särskilt intressant för uppdrag långt ut i solsystemet, där kommunikationsfördröjningen gör det svårt att styra robotar i realtid, och för områden på månen eller Mars som kan vara för riskfyllda för astronauter.