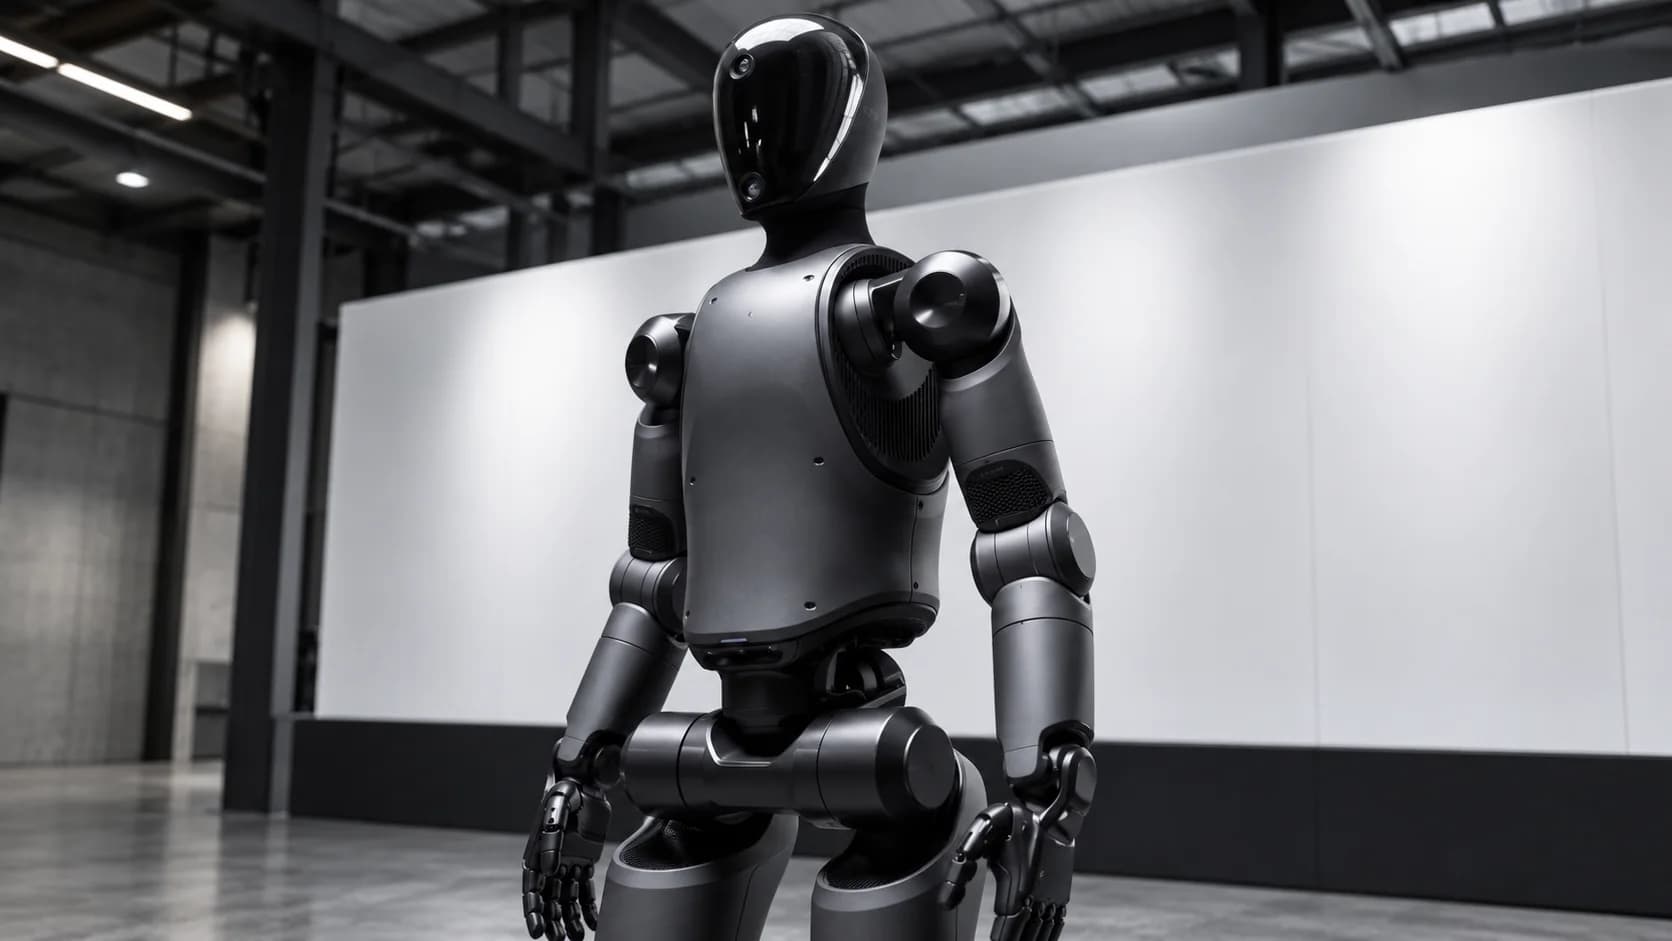
Boston Dynamics har visat nästa generation händer för humanoidroboten Atlas. Målet är att ge roboten bättre precision och fingerfärdighet för verkligt arbete, samtidigt som händerna ska tåla industriell användning.
De nya händerna har fyra fingrar och 13 frihetsgrader. Den tidigare versionen hade sju frihetsgrader. Boston Dynamics har dessutom byggt in trycksensorer i fingertopparna och handflatan, vilket ger roboten mer information om kontakten med föremål.
I företagets demonstration använder Atlas händerna för att hantera mindre objekt och verktyg. Boston Dynamics beskriver verktygsanvändning som ett viktigt mål eftersom roboten i framtiden ska kunna arbeta med samma typ av utrustning som människor använder.
En detalj sticker ut: Atlas har inget lillfinger.
Boston Dynamics berättar att teamet testade frågan praktiskt genom att tejpa ihop sina egna lill- och ringfingrar under en dag. Slutsatsen blev att lillfingret inte tillförde tillräckligt mycket funktion för de arbetsuppgifter de fokuserar på.
Ett femte finger hade samtidigt krävt ytterligare tre motorer och inneburit mer vikt, högre kostnad och fler möjliga felpunkter. Företaget valde därför fyra fingrar.
Utvecklingen handlar inte bara om hårdvara. Boston Dynamics kopplar de nya händerna till modern AI och robotens förmåga att lära sig manipulation. Företaget framhåller att handen måste kombinera styrka, precision, sensorik och tålighet för att fungera i praktiskt arbete.
Det här är fortfarande utvecklingsarbete kring Atlas och ska inte tolkas som att den nya handen redan används brett i kommersiell produktion.